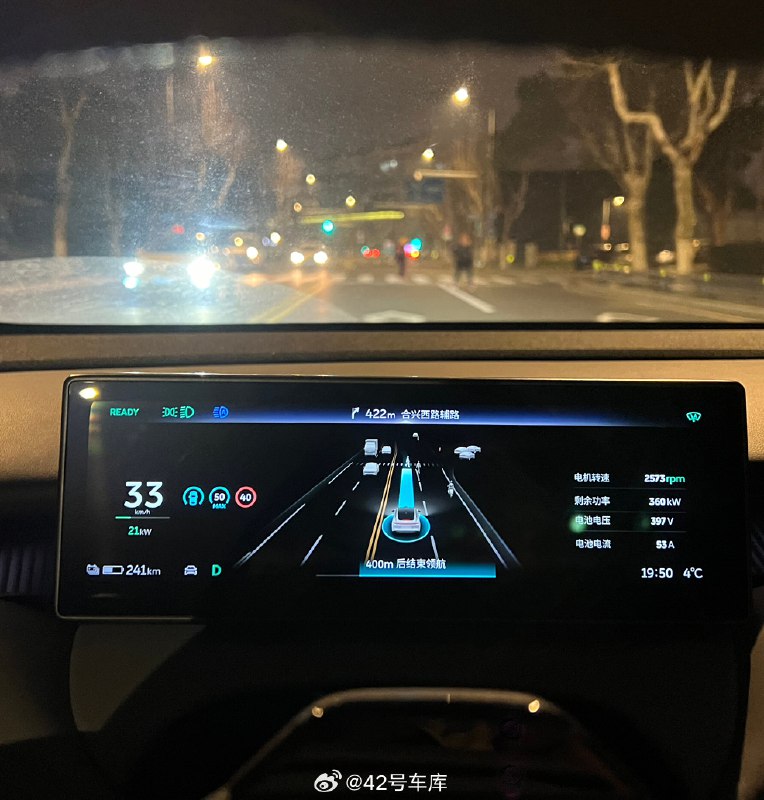
上条提到双引导线设计在遇到横穿行人的这种场景会很有价值,今天正好录到了实例。
图一是双引导线对行人识别的显示效果,其实引导线本身并没有移动,只是把实时的可到达位置缩短到行人之前,所以当行人还没有到车辆面前时,NOP+ 已经识别并做出规控操作并且用这种方式显示出来与驾驶员完成交互。
上面这个例子会在任何突然出现的交通参与者都有非常明显的感知价值,体验过后才能发现这样设计的精妙之处。
回到本来要说的纵向控制,城区和高速高架 NOP+ 在 Banyan 2.4.0 的体验其实是接近的,都会综合所有环境因素来判断加减速,@Harry_AD 今天也在 @42号车库-莱因哈特 的微博下提了一嘴,就是蔚来在加减速的控制上是引入了模型的,而不是传统的规则机制,带来的收益目前来看是非常明显的。
比如看图二的视频里,从行人出现在本车视野中开始,体感的加减速可以说挑不出任何的问题,完全符合:不惊扰行人、不惊扰乘客、乘客体感舒适、保证通行效率这些点。看了视频应该就能明白。
而在这段素材里面的细节也可以挑两个说说,第一个是行人轨迹和速度的判断,很明显 NOP+ 是可以通过行人行进方向和速度来预判行人轨迹和未来位置的,所以系统能在识别第一时间进行减速,也能在行人离开本车未来路径后立刻开始加速行驶。
第二个是预判的稳定性,大家知道系统的识别和判断通常是带有抖动的,不管是车辆位置速度或者是环境都没办法保证没有抖动。那么在这种场景下,系统经过计算是会放大原始数据出现的抖动的,造成的直接的结果可能就是因为临时的误判而产生加减速明显的顿挫感,这个但凡用过智驾的朋友应该都知道我在说什么。
所以一个听起来简单的纵向速度控制,却是一个从上置下的问题,很多个部分环环相扣才能把最终的体验做好。
所以在使用了一段时间的全域 NOP+ 之后,真的会忍不住细品一些非常有意思的细节,这样的细节也会让我们感受到很多辅助驾驶带来的乐趣,这种乐趣也许并不亚于燃油车的声浪。
#新能源汽车##智能驾驶#
via 42号车库的微博