- 转发 @王海璐whl: 和理想智能驾驶副总裁郎咸朋聊了聊大模型上车,先分享一些干货:
1.理想的端到端模型,主要包括感知+规划两部分,控制没有包含在内,是出于安全考虑,要给系统加最后一道防线,以防有一些奇怪的驾驶行为出现。认为特斯拉也是这么做的,而不是像外界人为的,输入感知信号,输出控制指令,一个神经网络打包全部。
(小鹏、华为的端到端,都是分段式端到端,感知和规划是两个独立的模型。
2 理想的双系统模型,由一个端到端模型(系统一)和一个VLM模型(系统二)组成。系统一和系统二以不同频率工作。系统一的频率是每秒钟 10 帧,系统二是每秒 3、4 赫兹,这个过程中有一些交互。系统一可以问系统二问题,系统二也可以主动给系统一提示,就像驾校的教练。
3 目前理想总共积累了20亿公里的智能驾驶数据,其中一半里程开了 NOA。理想从中挑选了 300 万 clips 训练模型,预计年底会达到 1000 万 clips。此前马斯克说,特斯拉的模型训练了 1000 万个视频以后,它的表现变得“难以置信”。
4 理想评估自己和特斯拉的差距:2019 年相当于特斯拉的 2022 年,2023 年相当于特斯拉去年底、今年初的水平,现在和特斯拉的差距是半年。
5.去年下半年提出,2026 年智驾招聘 2600 人,今年年初重新讨论过,之后决定裁员。目前没有团队人数的目标。认为未来系统的提升不是靠很多人。
6.端到端模型的参数量是几 Eflop规模,VLM 是端到端的 10 倍,世界模型的算力更不可预估。理想持续采购芯片,但目前只用英伟达的芯片,因为迁移到其他家成本很高。
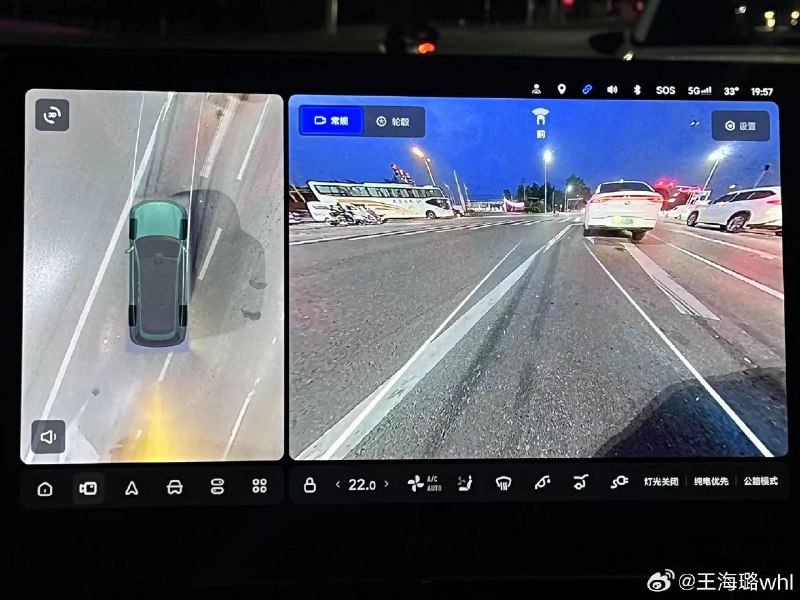
图:试驾理想新系统鸟蛋版在路口左转,这个停车姿态,归控的工程师应该写不出来[允悲] (更出其不意的没拍到
via 42号车库的微博