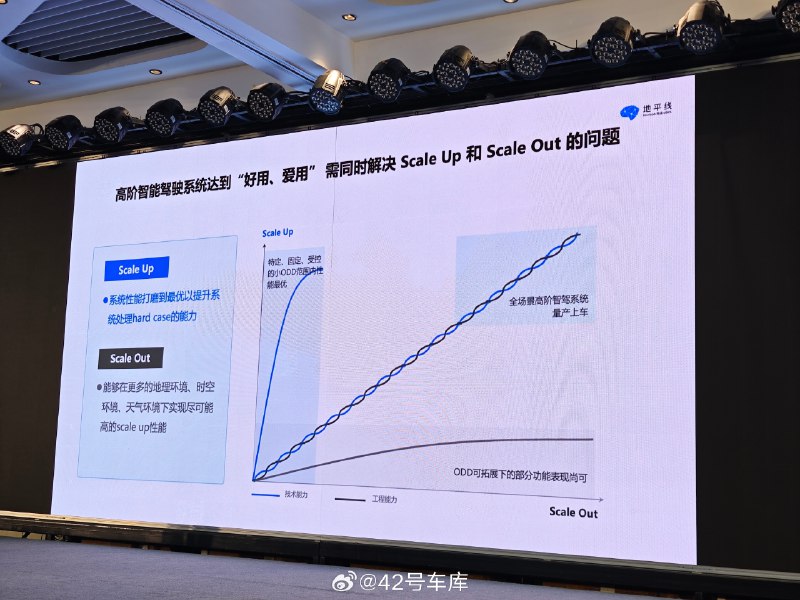
1. Scale up 性能提升
2. Scale out 场景泛化
Waymo 这类方案是规则算法的代表,下限高,但也限制系统上限。
特斯拉 V12 这类端到端方案上限很高,但下限也低,机器模仿学习的结果不可解释也不可控。
关于场景泛化的问题,也存在类似的问题,这里说的轻地图也包含如今说得比较多的「无图」方案。
最后是地平线 SuperDrive 方案的思路:用世界模型实现 Scale out 的突破,再用端到端 + 包含部分规则策略的博弈验证模型来做到足够好的 Scale up,尽量兼顾高上限的同时也充分保证系统下限。
两者的技术部分有点理解门槛,感兴趣的朋友可以细看图 7 和图 8。
结果见图 9:遮挡稳定性提升 70%,时延降低 75%,拥堵变道成功率提升 50%,路口通行效率提升 67%。
地平线还说了一个很重要的结果:这些提升的结果都是可泛化的。
#42how#
via 42号车库的微博