💡 核心:详解FSD纯视觉方案的技术路径与优势
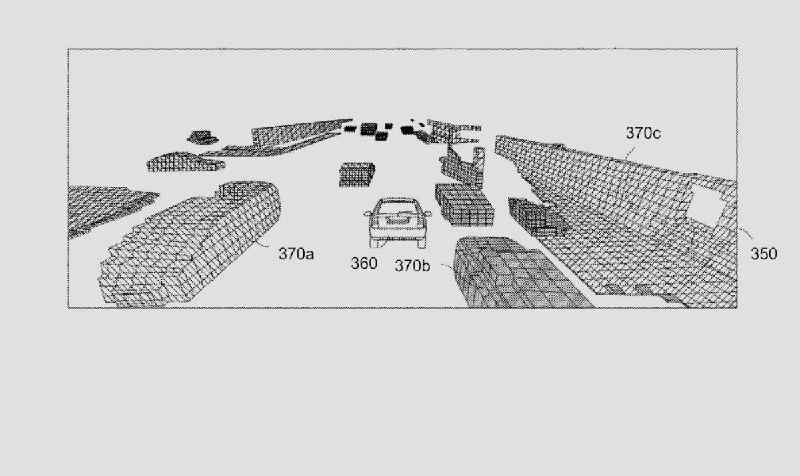
文章基于特斯拉公布的一项专利,深入解读了其纯视觉自动驾驶系统如何理解三维物理世界。核心在于其“占用网络”技术,该技术通过摄像头数据生成体素(3D像素)并融合时间序列信息,从而实现对周围环境(包括车辆、行人、障碍物)的精确三维建模,无需依赖激光雷达。
1. 系统利用神经网络将2D图像信息转化为连续的3D体素空间,实时估算每个体素被占用的概率。
2. 通过“时间融合”技术,系统能整合连续多帧的画面信息,使3D模型更稳定、准确,并能预测物体的运动轨迹。
3. 该纯视觉方案被分析为在数据规模、成本控制和迭代速度上具有长期优势,是特斯拉实现通用自动驾驶(AGI)愿景的关键底层技术。
此分析揭示了FSD技术路线的核心逻辑与进展,其建模能力的持续进化是影响特斯拉自动驾驶竞争力与商业模式(如Robotaxi)预期的关键变量。
📊 标的:TSLA
🌡️ 情绪:偏多 +1
🔗 点击阅读详情