💡 核心:文章梳理专利中手膝设计
事实:
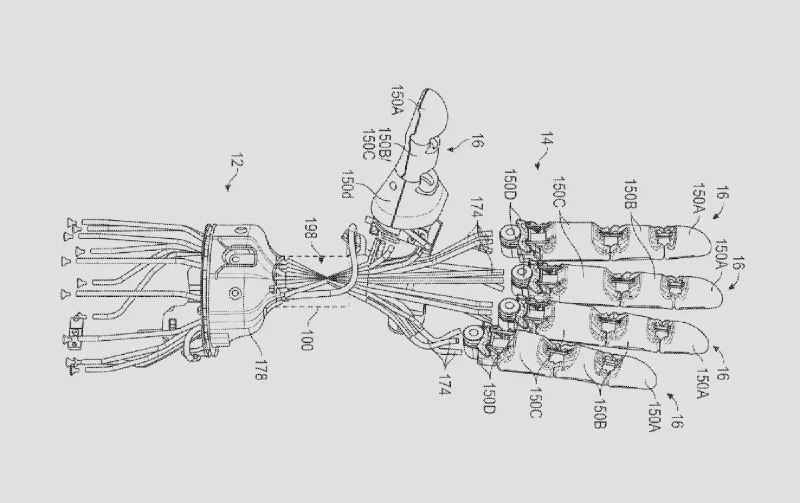
1. 文章称,特斯拉最新 Optimus 专利揭示了工程师采用正交电缆布线(orthogonal cable routing)和仿生膝关节连杆(biomimetic knee linkages)来构建高效人形机器人。
2. 文章提及,手部设计可能涉及多自由度传动结构,以提高抓取精细物体的能力。
3. 文章指出,膝盖设计模仿人类生物力学结构,旨在提升行走效率与负载平衡。
📊 标的:TSLA
🔗 点击阅读详情
💡 核心:文章梳理专利中手膝设计
事实:
1. 文章称,特斯拉最新 Optimus 专利揭示了工程师采用正交电缆布线(orthogonal cable routing)和仿生膝关节连杆(biomimetic knee linkages)来构建高效人形机器人。
2. 文章提及,手部设计可能涉及多自由度传动结构,以提高抓取精细物体的能力。
3. 文章指出,膝盖设计模仿人类生物力学结构,旨在提升行走效率与负载平衡。
📊 标的:TSLA
🔗 点击阅读详情
本页同步自 Tesla Share · @Tesla_share 的公开消息,保留频道正文和提供的参考来源。媒体报道、引用与频道整理请结合原始来源阅读;网站归档可能落后于频道编辑,最新版本请核对 Telegram 原文 ↗。
Tesla Share 是独立中文资讯频道,与 Tesla, Inc. 无隶属关系。了解来源与整理方式 →