- 轉發 @本諾__: 小鵬汽車昨天宣佈了新的城市推送計劃。
243城。
推送速度可以稱得上是斷層第一。
那麼這種速度的來源是什麼?我們回到小鵬的XNGP的架構上來
這可能要溯源到一篇採訪,那時候XNGP剛剛推送給媒體用户,進度大大超出了友商團隊的意料。
大概可以得出結論。
視覺實時感知靜態地圖 + 城市策略輔助
分別是什麼意思?
為了滿足更好的泛化性,和對城市地圖變化的適配性,去掉高精地圖之後,對靜態感知提出了更高的要求。
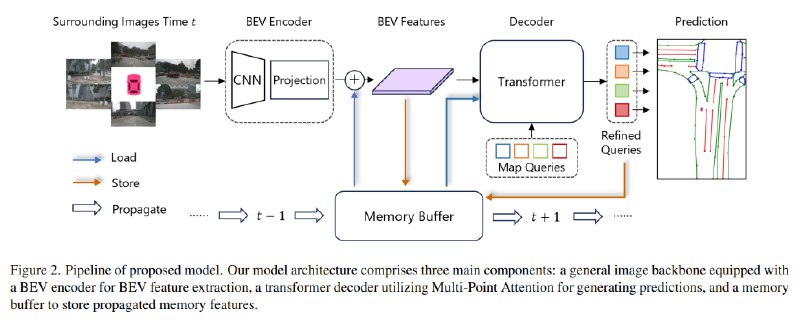
實際上BEV靜態地圖的構建,目前也是靠神經網絡實時檢測(類似 圖一 圖二)來完成的。
在上帝視角,直接繪製出局部位置的地圖,再提供給下游進行規劃控制。
大致來看,整個靜態地圖的構建網絡見過的路口越多,對地圖的繪製就越準確,泛化性就越好,腦補能力就越強,再加上SD 導航地圖,進行地圖信息補充,能夠提供高泛化性和靈活性。
也就是説,就像我們開車時,某些看不清楚的路口,我們可以靠一些經驗能夠想像出這條路的基本走向,加上車機的導航地圖,出錯的概率可以控制在相對較小範圍內。
但是還是有可能出錯,一個城市從來沒開車去過,很多規則時不一樣的,例如可變車道王國杭州,進城時,最好有人告知,需要注意可變車道。
回到智能駕駛系統時,加上靈活性更好城市策略輔助,例如某條路是不允許右轉的,例如某條路雖然很寬,但是也不是機動車道,這些都需要每個城市有一個自己的指導書。
從這個角度看,這種系統設計策略也非常類人。
國內城市的多樣性我相信會有上限,城市的覆蓋度很有可能不再是線性提升,而是冪級。
這是去高精地圖,相信AI 泛化性的魅力。
將地圖繪製在神經網絡裏,讓城市記憶在億萬參數裏。
#微博新知##x9重新定義大七座#
via 於欣烈的微博