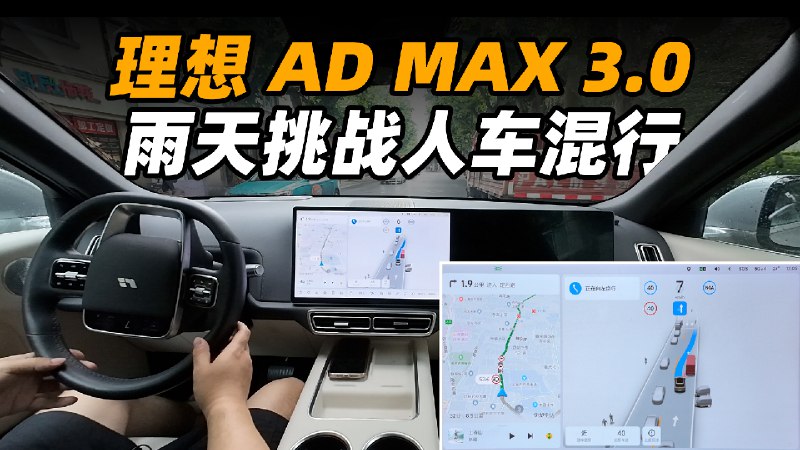
理想這個版本的繞行策略做的是讓人感到驚喜的,基本上可以做到無感繞行,這也是大大增加了它在人車混行道路上的通行效率。幫大家總結一下它的繞行體驗:
- 路徑規劃速度快
- 發起時機把握較好
- 繞行過程非常順暢
- 速度把握較好
- 橫向空間控制較好,不會讓人感到不安全
幫大家數了一下,在整個路線中,理想的 NOA 一共是發起了 27 次繞行,感興趣的朋友們也可以數一下,看有沒有漏下的。
另外,理想這個版本的城市 NOA 在普通道路上的表現也有一定的優化,雖然在遇到複雜場景還是會有些失誤,但是像是過路口的能力以及車道的選擇的判斷上也所提高。
那就在剪輯這個視頻的時候,我們也收到了理想 6.0 的內測版本,感興趣的朋友們也可以持續關注一下,我們讓理想的 NOA 再次挑戰一下人車混行路線,來看下 6.0 的版本相較於 5.2.1 又會有哪些更新。
#42how##新能源汽車##理想城市noa##智駕ota#42號車庫的微博視頻
via 42號車庫的微博
Invalid media: video