- 轉發 @王海璐whl: 和理想智能駕駛副總裁郎鹹朋聊了聊大模型上車,先分享一些乾貨:
1.理想的端到端模型,主要包括感知+規劃兩部分,控制沒有包含在內,是出於安全考慮,要給系統加最後一道防線,以防有一些奇怪的駕駛行為出現。認為特斯拉也是這麼做的,而不是像外界人為的,輸入感知信號,輸出控制指令,一個神經網絡打包全部。
(小鵬、華為的端到端,都是分段式端到端,感知和規劃是兩個獨立的模型。
2 理想的雙系統模型,由一個端到端模型(系統一)和一個VLM模型(系統二)組成。系統一和系統二以不同頻率工作。系統一的頻率是每秒鐘 10 幀,系統二是每秒 3、4 赫茲,這個過程中有一些交互。系統一可以問系統二問題,系統二也可以主動給系統一提示,就像駕校的教練。
3 目前理想總共積累了20億公里的智能駕駛數據,其中一半里程開了 NOA。理想從中挑選了 300 萬 clips 訓練模型,預計年底會達到 1000 萬 clips。此前馬斯克説,特斯拉的模型訓練了 1000 萬個視頻以後,它的表現變得“難以置信”。
4 理想評估自己和特斯拉的差距:2019 年相當於特斯拉的 2022 年,2023 年相當於特斯拉去年底、今年初的水平,現在和特斯拉的差距是半年。
5.去年下半年提出,2026 年智駕招聘 2600 人,今年年初重新討論過,之後決定裁員。目前沒有團隊人數的目標。認為未來系統的提升不是靠很多人。
6.端到端模型的參數量是幾 Eflop規模,VLM 是端到端的 10 倍,世界模型的算力更不可預估。理想持續採購芯片,但目前只用英偉達的芯片,因為遷移到其他家成本很高。
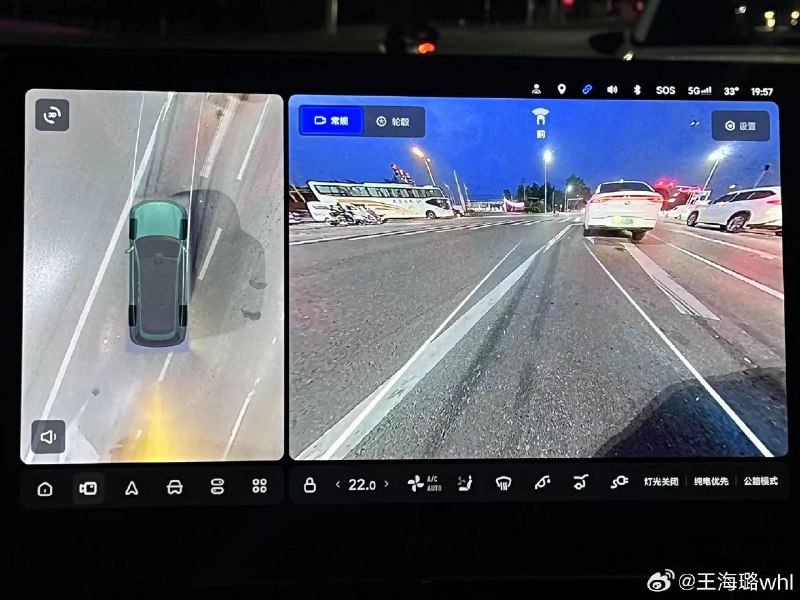
圖:試駕理想新系統鳥蛋版在路口左轉,這個停車姿態,歸控的工程師應該寫不出來[允悲] (更出其不意的沒拍到
via 42號車庫的微博