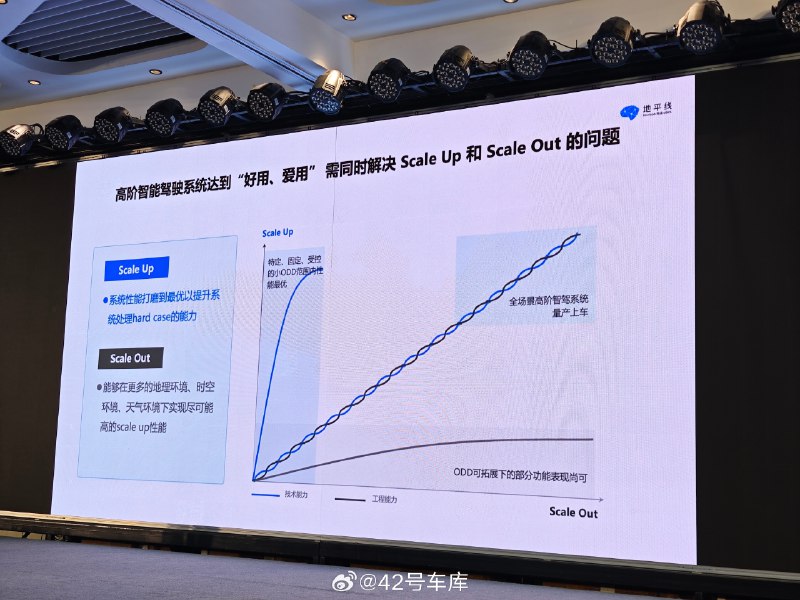
1. Scale up 性能提升
2. Scale out 場景泛化
Waymo 這類方案是規則算法的代表,下限高,但也限制系統上限。
特斯拉 V12 這類端到端方案上限很高,但下限也低,機器模仿學習的結果不可解釋也不可控。
關於場景泛化的問題,也存在類似的問題,這裏説的輕地圖也包含如今説得比較多的「無圖」方案。
最後是地平線 SuperDrive 方案的思路:用世界模型實現 Scale out 的突破,再用端到端 + 包含部分規則策略的博弈驗證模型來做到足夠好的 Scale up,儘量兼顧高上限的同時也充分保證系統下限。
兩者的技術部分有點理解門檻,感興趣的朋友可以細看圖 7 和圖 8。
結果見圖 9:遮擋穩定性提升 70%,時延降低 75%,擁堵變道成功率提升 50%,路口通行效率提升 67%。
地平線還説了一個很重要的結果:這些提升的結果都是可泛化的。
#42how#
via 42號車庫的微博