----------------------
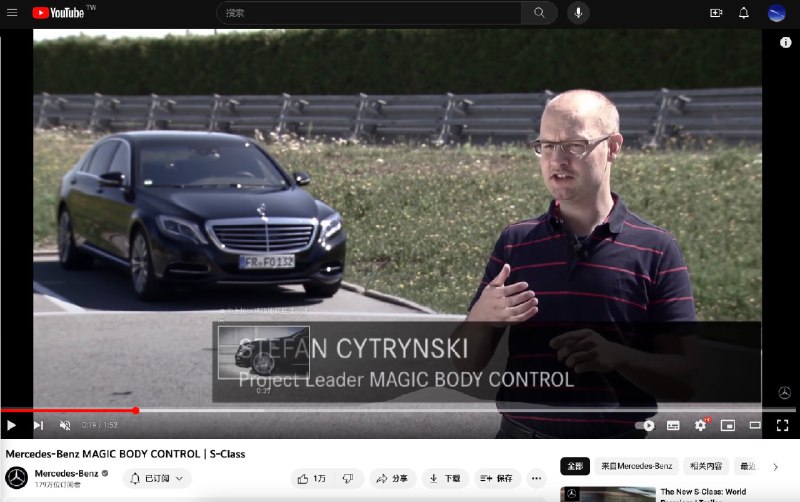
- 轉發 @不是鄭小康: 奔馳魔毯空懸的前置立體雙目可以實現低至 3 mm 的精度探測前方障礙物,出處來自奔馳魔毯項目負責人 Stefan Cytrynski。
Stefan 在一次德媒採訪中説透露了更多細節:兩個攝像頭基於 17 幀/s 的速度,每幀像素(兩個攝像頭加起來)達到了數千萬。整個系統最大挑戰確實就在於將光學信息轉換為數字高度。
為了實現魔毯,奔馳在 2013 年用了 Flexray 總線技術,以實現海量數據的通信。
整個系統的延遲控制在 125 毫秒,其中圖像採集和處理耗時 55 毫秒,總線通信傳輸耗時 40 毫秒,懸架從計算到響應耗費 10 毫秒。
奔馳自動駕駛總監 Tilo Schwarz 開發了第一代魔毯的算法。奔馳當年還專門發了一個論文,Stefan 和 Tilo 分別是一作和二作。
----------------------
via 小特叔叔的微博