摘要
Not a Tesla App 報道稱,特斯拉一項新公佈的專利申請描述了用於機器人手指和手掌的曲面觸覺傳感器,以及兩種製造曲面傳感器陣列的方法,目標是讓 Optimus 感知接觸力與壓力。
內容總結
- 該專利申請於 2025 年 9 月 11 日提交,並於今日公佈,同時主張一項 2025 年更早時間的臨時申請優先權。
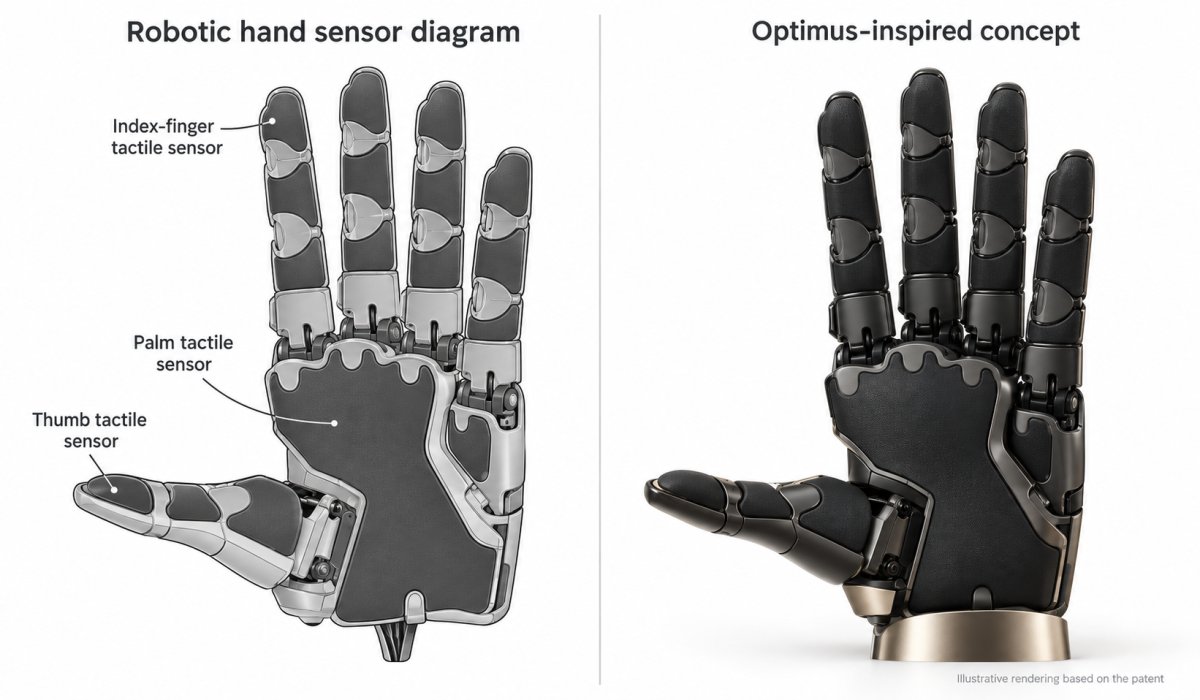
- 專利圖紙顯示傳感器分佈在拇指、手掌和手指上,每個區域可包含多個獨立監測的傳感像素,用於識別物體接觸位置,並有可能僅憑觸覺判斷物體類型。
- 傳感器結構類似分層三明治:兩層柔性導電圖案片材之間夾有可變形的隔離層,重疊的導電區域形成獨立傳感點;特斯拉描述了電容式和電阻式兩種方案。
- 第一種製造方法是在平板材料上絲網印刷導電墨水,加熱後在模具上成型並冷卻定形;第二種方法是先成型基座,再在曲面上通過點膠、柔性印墊轉印或激光預處理後金屬鍍覆來添加導電圖案。
- 文件還描述了將傳感器集成到人形機器人柔性外表皮中,以及用於工具和自動化系統的可能性;專利申請未明確點名 Optimus,但文章提到特斯拉正在開發第三代 Optimus,馬斯克此前對團隊在手部方面的進展表示興奮。
📊 標的:TSLA
🧭 市場口徑:中性