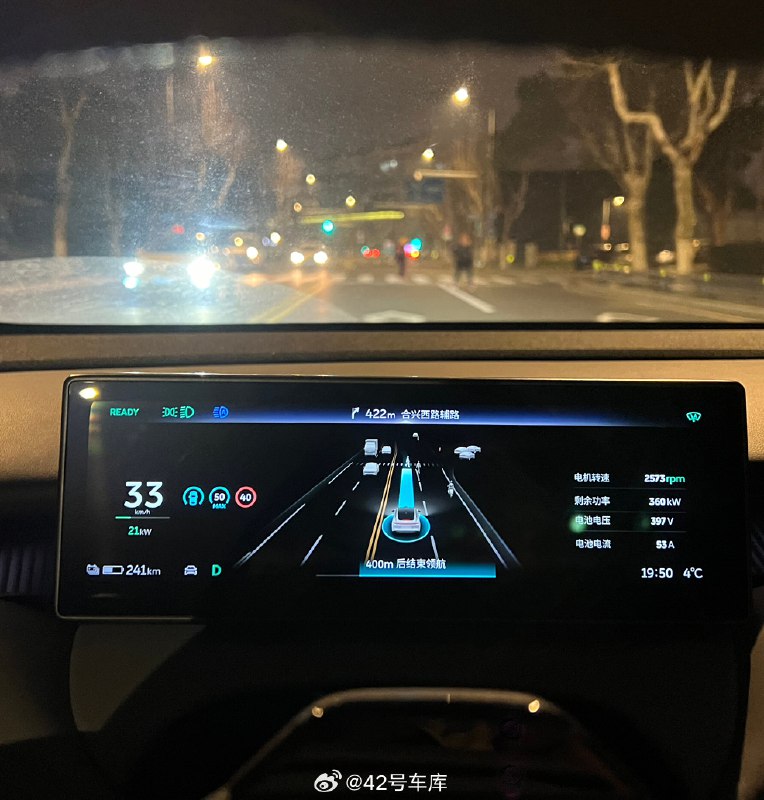
上條提到雙引導線設計在遇到橫穿行人的這種場景會很有價值,今天正好錄到了實例。
圖一是雙引導線對行人識別的顯示效果,其實引導線本身並沒有移動,只是把實時的可到達位置縮短到行人之前,所以當行人還沒有到車輛面前時,NOP+ 已經識別並做出規控操作並且用這種方式顯示出來與駕駛員完成交互。
上面這個例子會在任何突然出現的交通參與者都有非常明顯的感知價值,體驗過後才能發現這樣設計的精妙之處。
回到本來要説的縱向控制,城區和高速高架 NOP+ 在 Banyan 2.4.0 的體驗其實是接近的,都會綜合所有環境因素來判斷加減速,@Harry_AD 今天也在 @42號車庫-萊因哈特 的微博下提了一嘴,就是蔚來在加減速的控制上是引入了模型的,而不是傳統的規則機制,帶來的收益目前來看是非常明顯的。
比如看圖二的視頻裏,從行人出現在本車視野中開始,體感的加減速可以説挑不出任何的問題,完全符合:不驚擾行人、不驚擾乘客、乘客體感舒適、保證通行效率這些點。看了視頻應該就能明白。
而在這段素材裏面的細節也可以挑兩個説説,第一個是行人軌跡和速度的判斷,很明顯 NOP+ 是可以通過行人行進方向和速度來預判行人軌跡和未來位置的,所以系統能在識別第一時間進行減速,也能在行人離開本車未來路徑後立刻開始加速行駛。
第二個是預判的穩定性,大家知道系統的識別和判斷通常是帶有抖動的,不管是車輛位置速度或者是環境都沒辦法保證沒有抖動。那麼在這種場景下,系統經過計算是會放大原始數據出現的抖動的,造成的直接的結果可能就是因為臨時的誤判而產生加減速明顯的頓挫感,這個但凡用過智駕的朋友應該都知道我在説什麼。
所以一個聽起來簡單的縱向速度控制,卻是一個從上置下的問題,很多個部分環環相扣才能把最終的體驗做好。
所以在使用了一段時間的全域 NOP+ 之後,真的會忍不住細品一些非常有意思的細節,這樣的細節也會讓我們感受到很多輔助駕駛帶來的樂趣,這種樂趣也許並不亞於燃油車的聲浪。
#新能源汽車##智能駕駛#
via 42號車庫的微博