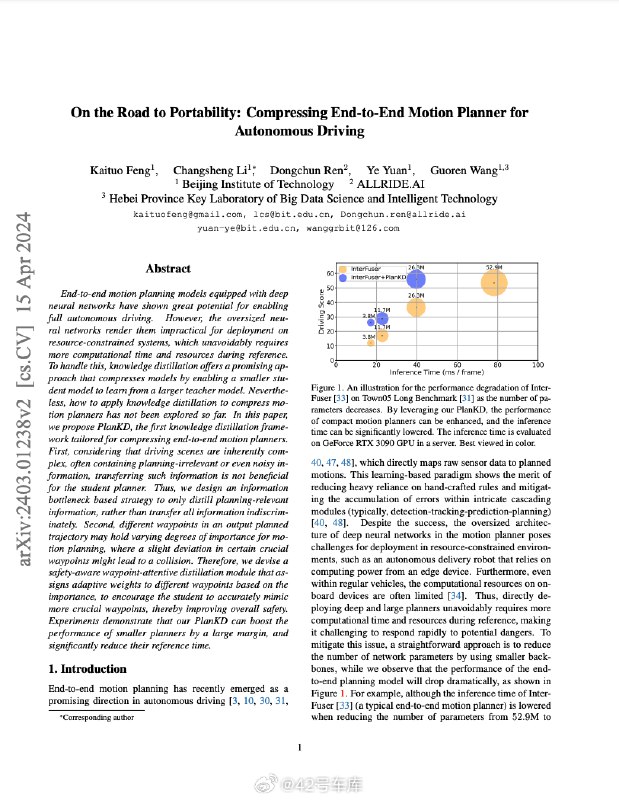
端到端的運動規劃模型雖然配備了深度神經網絡,在實現全自動駕駛方面展現出了巨大潛力,但過大的神經網絡使得它們不適合部署在資源受限的系統上,這無疑需要更多的計算時間和資源。
而且,駕駛場景非常複雜,傳感器接收到的信息不一定全都有用,信息的重要性也不同,所以,這個團隊設計了一種基於信息瓶頸策略的規劃相關信息蒸餾器,只提取與規劃相關的信息,還可以分配權重。
這樣一來,參數量大大減少,規劃器的性能、安全性和效率都得到了大幅提升,對算力資源的要求也就沒那麼高了。期待這樣的技術儘快落地😆
#42how##新能源汽車##CVPR2024#
via 42號車庫的微博