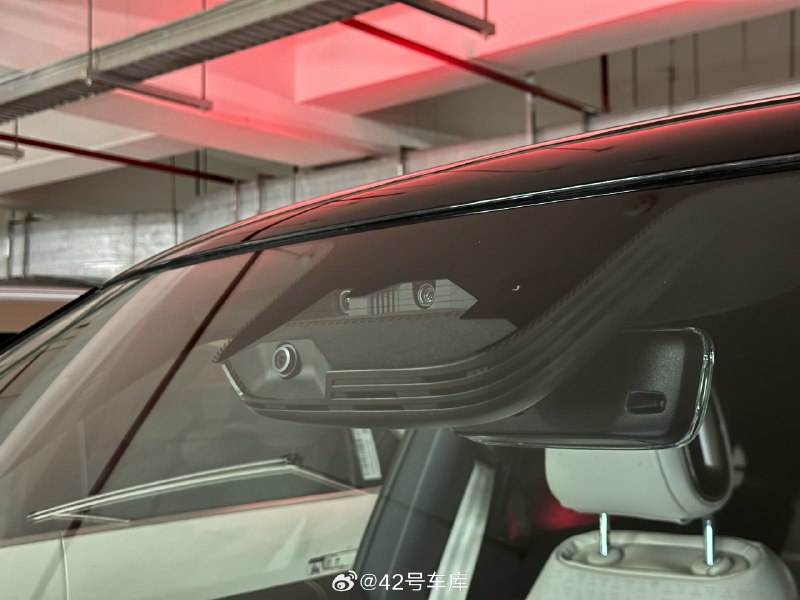
這一套硬件在感知上用了 12V1R 的方案,我們來拆解一下。前部用了 2 個 800 萬像素的視距感知,一個長焦一個廣角,理論最遠探測距離達到 600 m。這裏要區分一下,2.0 並不是奔馳維寧爾的雙目立體感知,現在只有 smart Pilot Assist 1.0 用的還是維寧爾的單目方案。
此外周身感知也上了 5 個 800 萬像素攝像頭,尾部的 800 萬也沒省下,而毫米波就保留了一個前向的,角雷達也都砍去了,盲區監測也是用純視覺來實現的。
這裏的重點的是,用上了 Mobileye SuperVision + smart 自研的技術,視覺感知用了兩個 Mobileye EyeQ5H,這套方案的地圖採用了眾包的形式,感興趣的朋友們也可以看看我們之前極氪 001 NZP 的體驗視頻,先做一個參考:網頁鏈接。
#新能源汽車##42how#
via 42號車庫的微博